
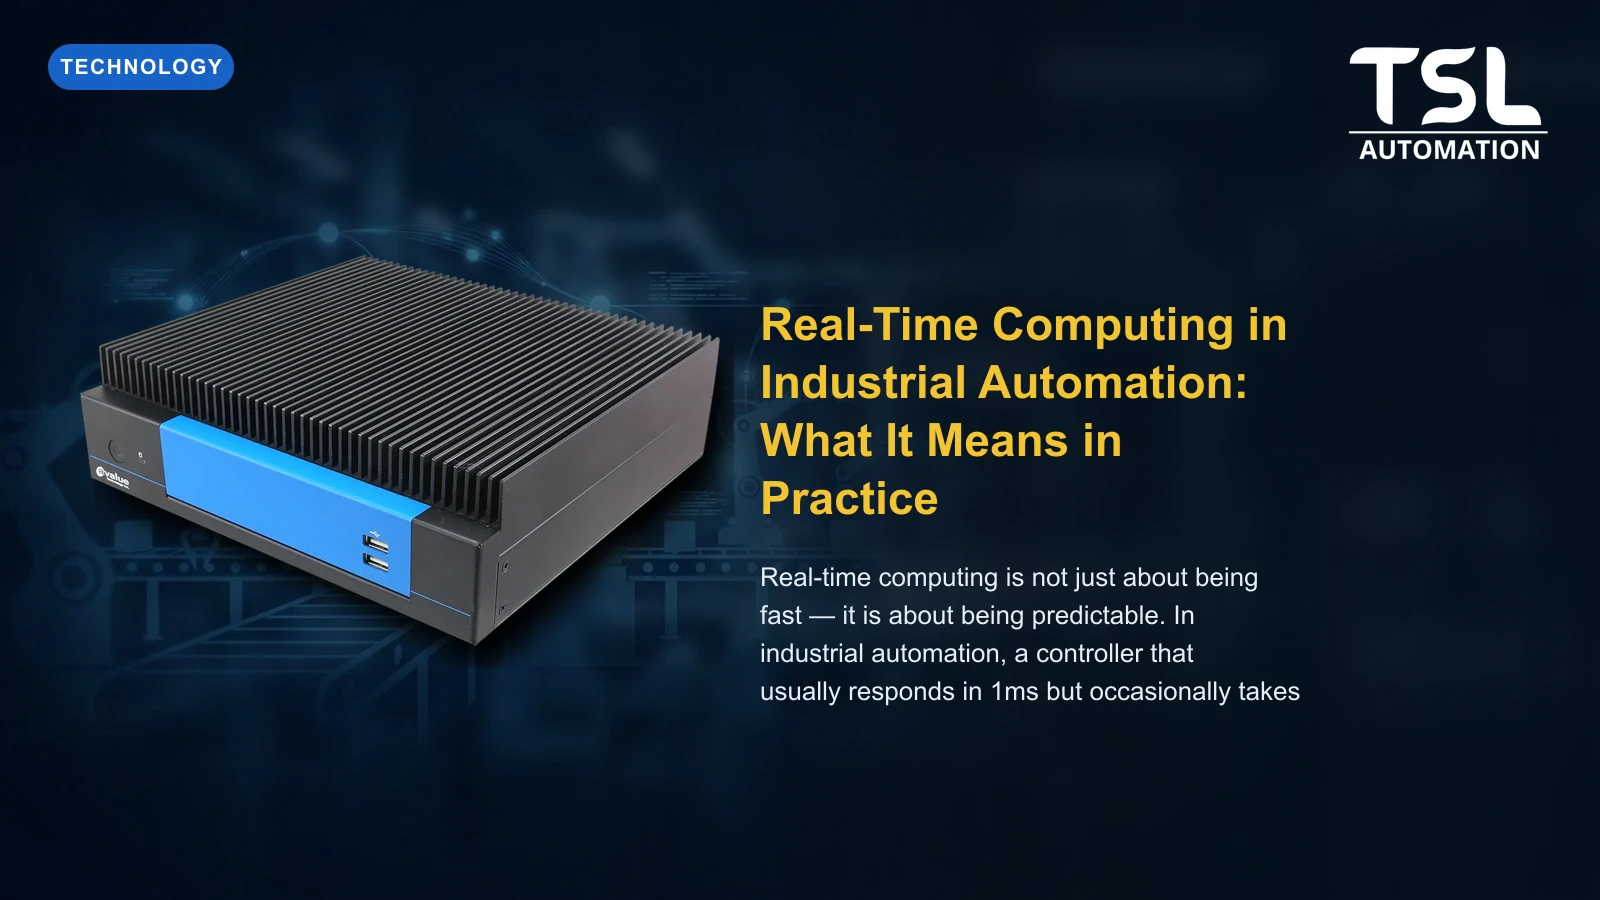
La computación en tiempo real en la automatización industrial: qué significa en la práctica
Índice de contenidos
Qué significa realmente "tiempo real"
En la automatización industrial, tiempo real no significa "muy rápido", sino determinista. Un sistema en tiempo real garantiza que una tarea se ejecutará dentro de una ventana de tiempo especificada, cada vez, sin excepción. Un bucle de control de servo que funciona con un tiempo de ciclo de 1 ms debe recibir su comando de posición exactamente cada 1 ms ±10 microsegundos, independientemente de otra actividad del sistema.
Tiempo real estricto frente a tiempo real flexible
- Tiempo real estricto (hard real-time): incumplir un plazo constituye un fallo del sistema con consecuencias físicas (sobrevelocidad del motor, colisión, condición insegura). Requiere un RTOS certificado.
- Tiempo real flexible (soft real-time): el incumplimiento ocasional de un plazo provoca una degradación del rendimiento, pero no fallos de seguridad. Las actualizaciones de datos SCADA, los refrescos de HMI y el registro de datos son tareas de tiempo real flexible.
Windows no es un sistema en tiempo real
El Windows estándar (incluso Windows 10 IoT) no es un sistema operativo en tiempo real. Los procesos en segundo plano (análisis antivirus, actualizaciones del sistema operativo, interrupciones de controladores) pueden retrasar la ejecución de tareas decenas de milisegundos. Para aplicaciones de control de movimiento y PLC de seguridad, se requiere un RTOS dedicado (VxWorks, QNX o Linux con el parche PREEMPT_RT) para la capa de control, mientras Windows se encarga únicamente de la capa de HMI y presentación de datos.
EtherCAT y el bus de campo en tiempo real
EtherCAT logra tiempos de ciclo deterministas de 31,25 microsegundos sobre hardware Ethernet estándar, lo que permite a los controladores de movimiento software basados en PC lograr un control de servo en tiempo real estricto sin necesidad de un DSP dedicado. El software maestro EtherCAT (TwinCAT, CODESYS, etc.) se ejecuta en la partición de tiempo real de un sistema de control basado en PC, mientras que Windows o Linux proporcionan la capa de HMI del operador.
Preguntas frecuentes
TSL Automation Solutions
Directora de Marketing, TSL Automation Solutions
Sanjana escribe sobre tendencias de automatización industrial, lanzamientos de producto y novedades tecnológicas para TSL Automation Solutions, distribuidor con sede en Mumbai de sistemas HMI, Panel PC y computación embebida al servicio de fabricantes de la India y de todo el mundo.
¿Necesita ayuda para elegir el producto adecuado?
Nuestro equipo en Mumbai puede recomendarle el HMI, el Panel PC o el sistema embebido adecuado para su aplicación.
Contactar con TSL AutomationProductos relacionados
Artículos relacionados

IA en el borde o IA en la nube en la fabricación: latencia, ancho de banda y costes reales
17 ago 2026

NPU, GPU o CPU: ¿qué silicio debe ejecutar su carga de IA en el borde?
17 ago 2026

Subida de los precios de la memoria en 2026: qué supone el alza de la DRAM para el comprador industrial
17 ago 2026